关于 LEMO
一台开箱即用的双臂桌面具身智能开发平台,从遥操作数采到模型部署验证一站打通。
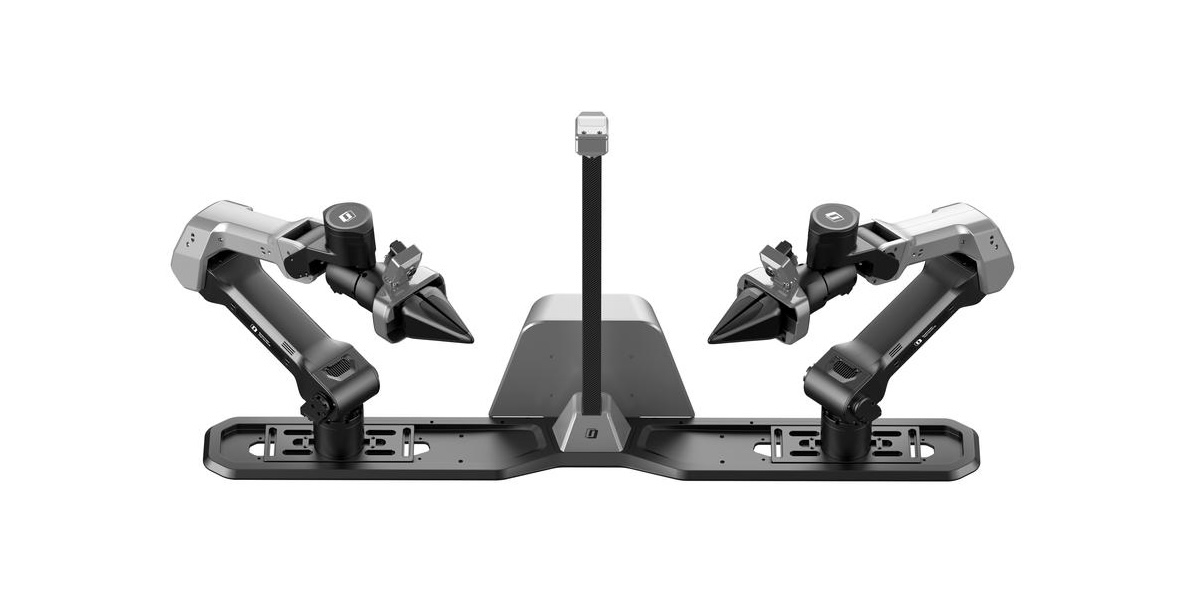
欢迎加入 Galaxea 开发者社区,成为 LEMO 双臂桌面操作平台的用户。本手册将帮助您完成产品开箱、机械安装、线缆连接、整机跑通,并进一步介绍 LEMO 硬件配置、遥操作、数据采集、模型部署验证与开发接口的使用方法。
1. 产品介绍
LEMO 是一款面向具身智能开发者的双臂开发平台,集遥操作、数据采集、模型部署验证与二次开发于一体,覆盖从数据采集、模型训练到推理部署的具身智能开发全流程。产品高度集成双 A1Z 机械臂、G1Z 夹爪、多视角同步视觉系统及 LEMO-CCU 控制盒,支持开箱即用、快速拆装、随放随用,帮助高校、科研机构及机器人开发团队高效开展双臂操作研究与具身应用开发。
2. 安全须知
在开始使用 LEMO 双臂桌面操作平台之前,请务必仔细阅读以下安全说明,以确保操作人员及周围人员的安全,同时保障设备的正常运行与长期稳定使用。
2.1 操作安全
- 资质要求:操作人员需接受必要的产品培训,熟悉 LEMO 的安装流程、操作方法、安全规范以及应急处理措施,确保具备正确、安全操作设备的能力。尚未熟悉本手册的人员,在靠近或操作设备时,应由具备相关经验的人员进行指导和监督。
- 操作环境:请为 LEMO 提供符合要求的工作空间,确保安装平台平整、稳固,周围无易燃易爆物品、液体、强磁场干扰源及其他潜在危险因素。设备应放置在整洁、干燥、通风良好的环境中,避免因环境问题引发设备故障或安全事故。
- 操作规范:请严格按照本手册规定的步骤和方法进行操作,禁止在设备运行过程中随意触碰机械臂、夹爪、相机立架及其他运动部件,禁止擅自调整关节参数、速度、加速度、安全限位等关键设置,以免造成设备损坏或人员伤害。
2.2 设备安全
- 电源安全:使用符合设备要求的电源适配器,确保电源电压稳定在规定的范围内(24 V),避免因电压波动导致设备损坏。同时,定期检查电源线及相关连接部位,确保其完好无损,连接牢固。
- 结构固定:在每次使用设备前,请检查操作平台底板、左右机械臂、相机立架、夹爪及相关配套G夹是否安装牢固。若发现底座松动、结构晃动或配套G夹缺失,请停止使用并完成检查和修复。
3. 急停与遥控
- 急停按钮可以紧急切断设备供电。
- 遥控可实现远程暂停,停止 LEMO 双臂动作。
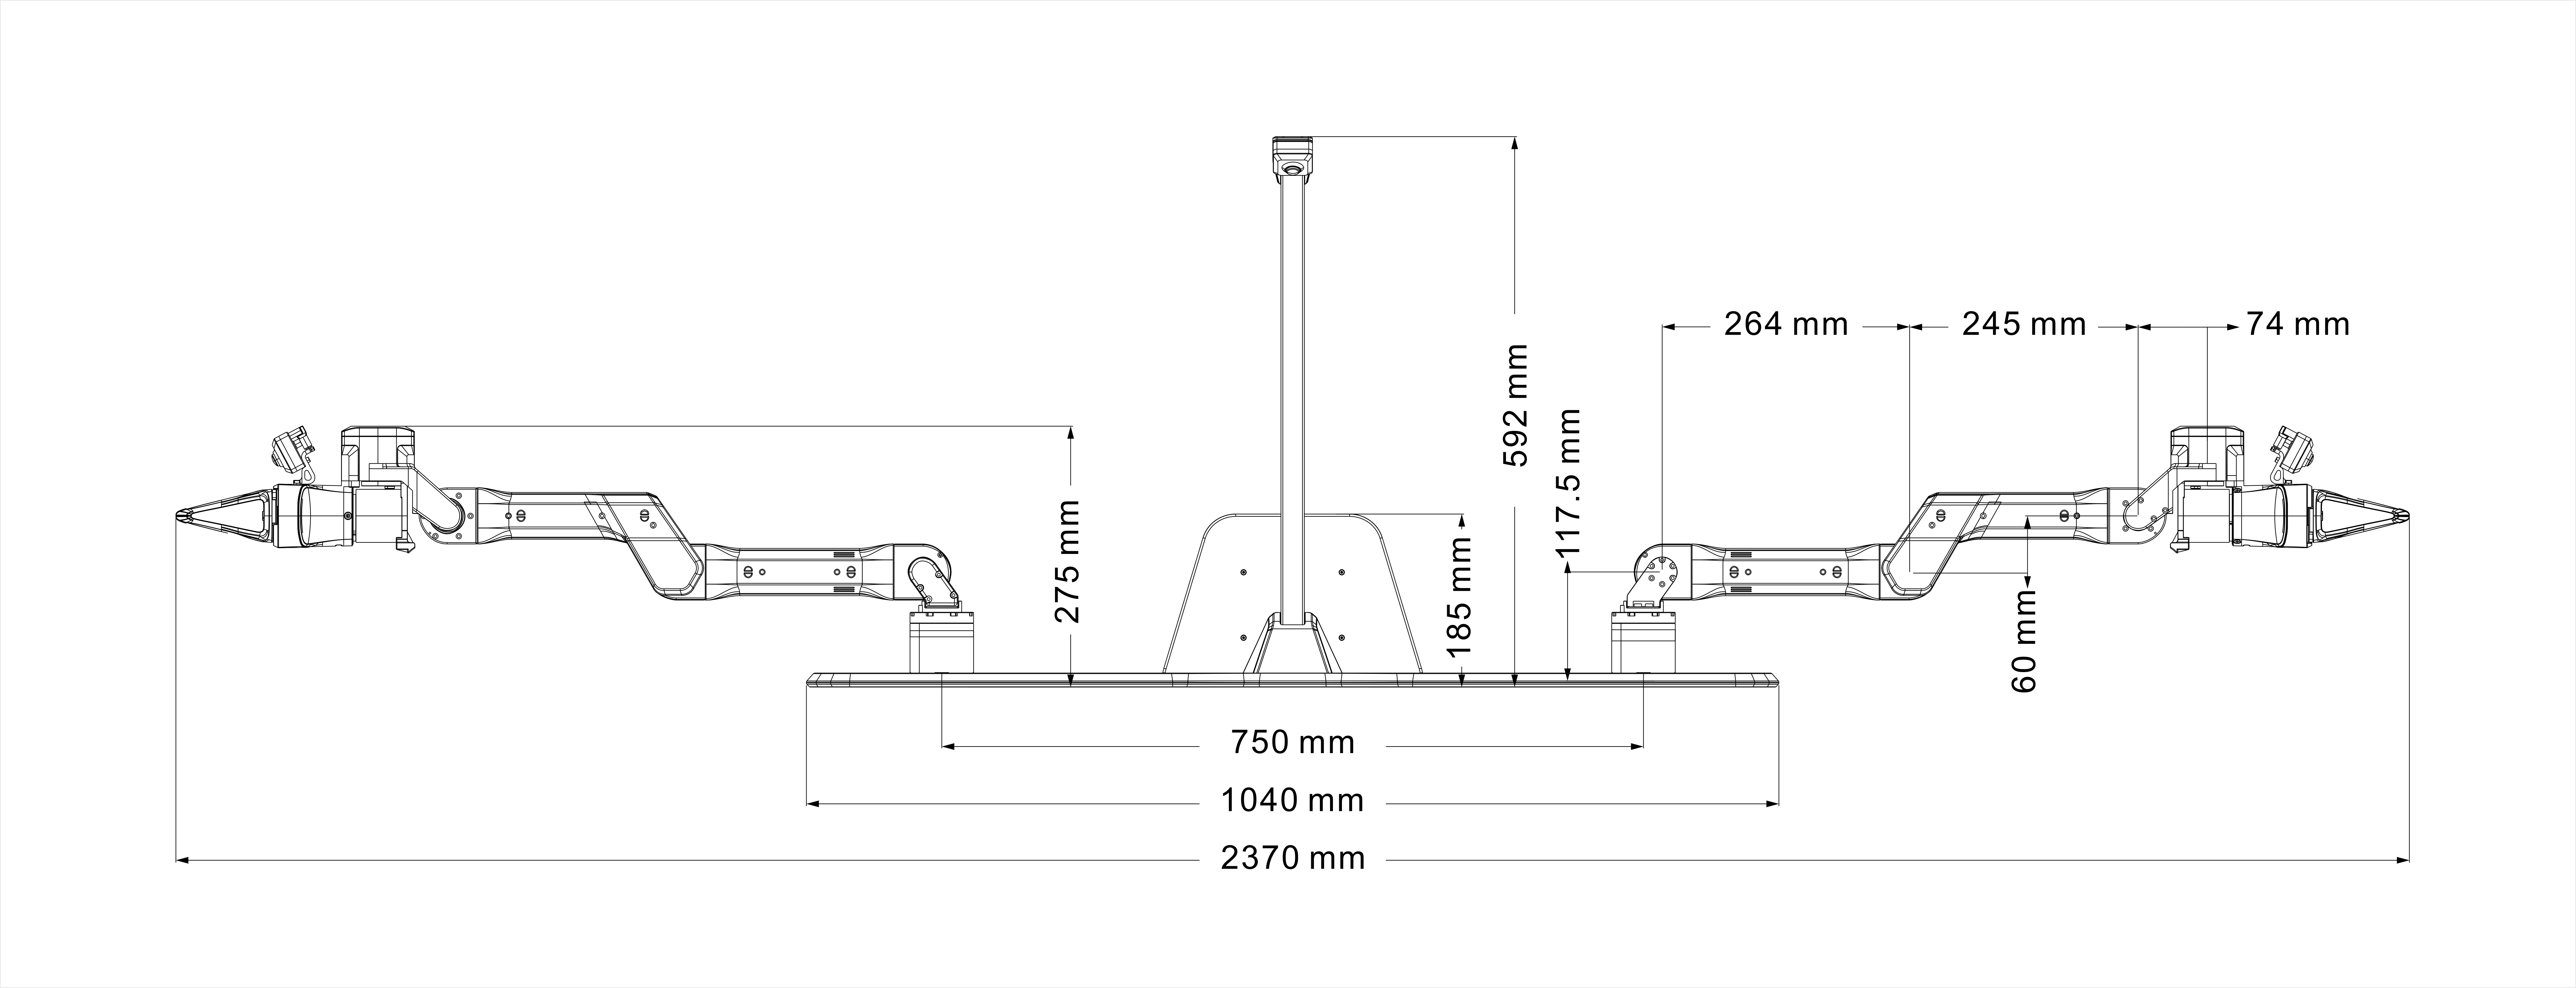
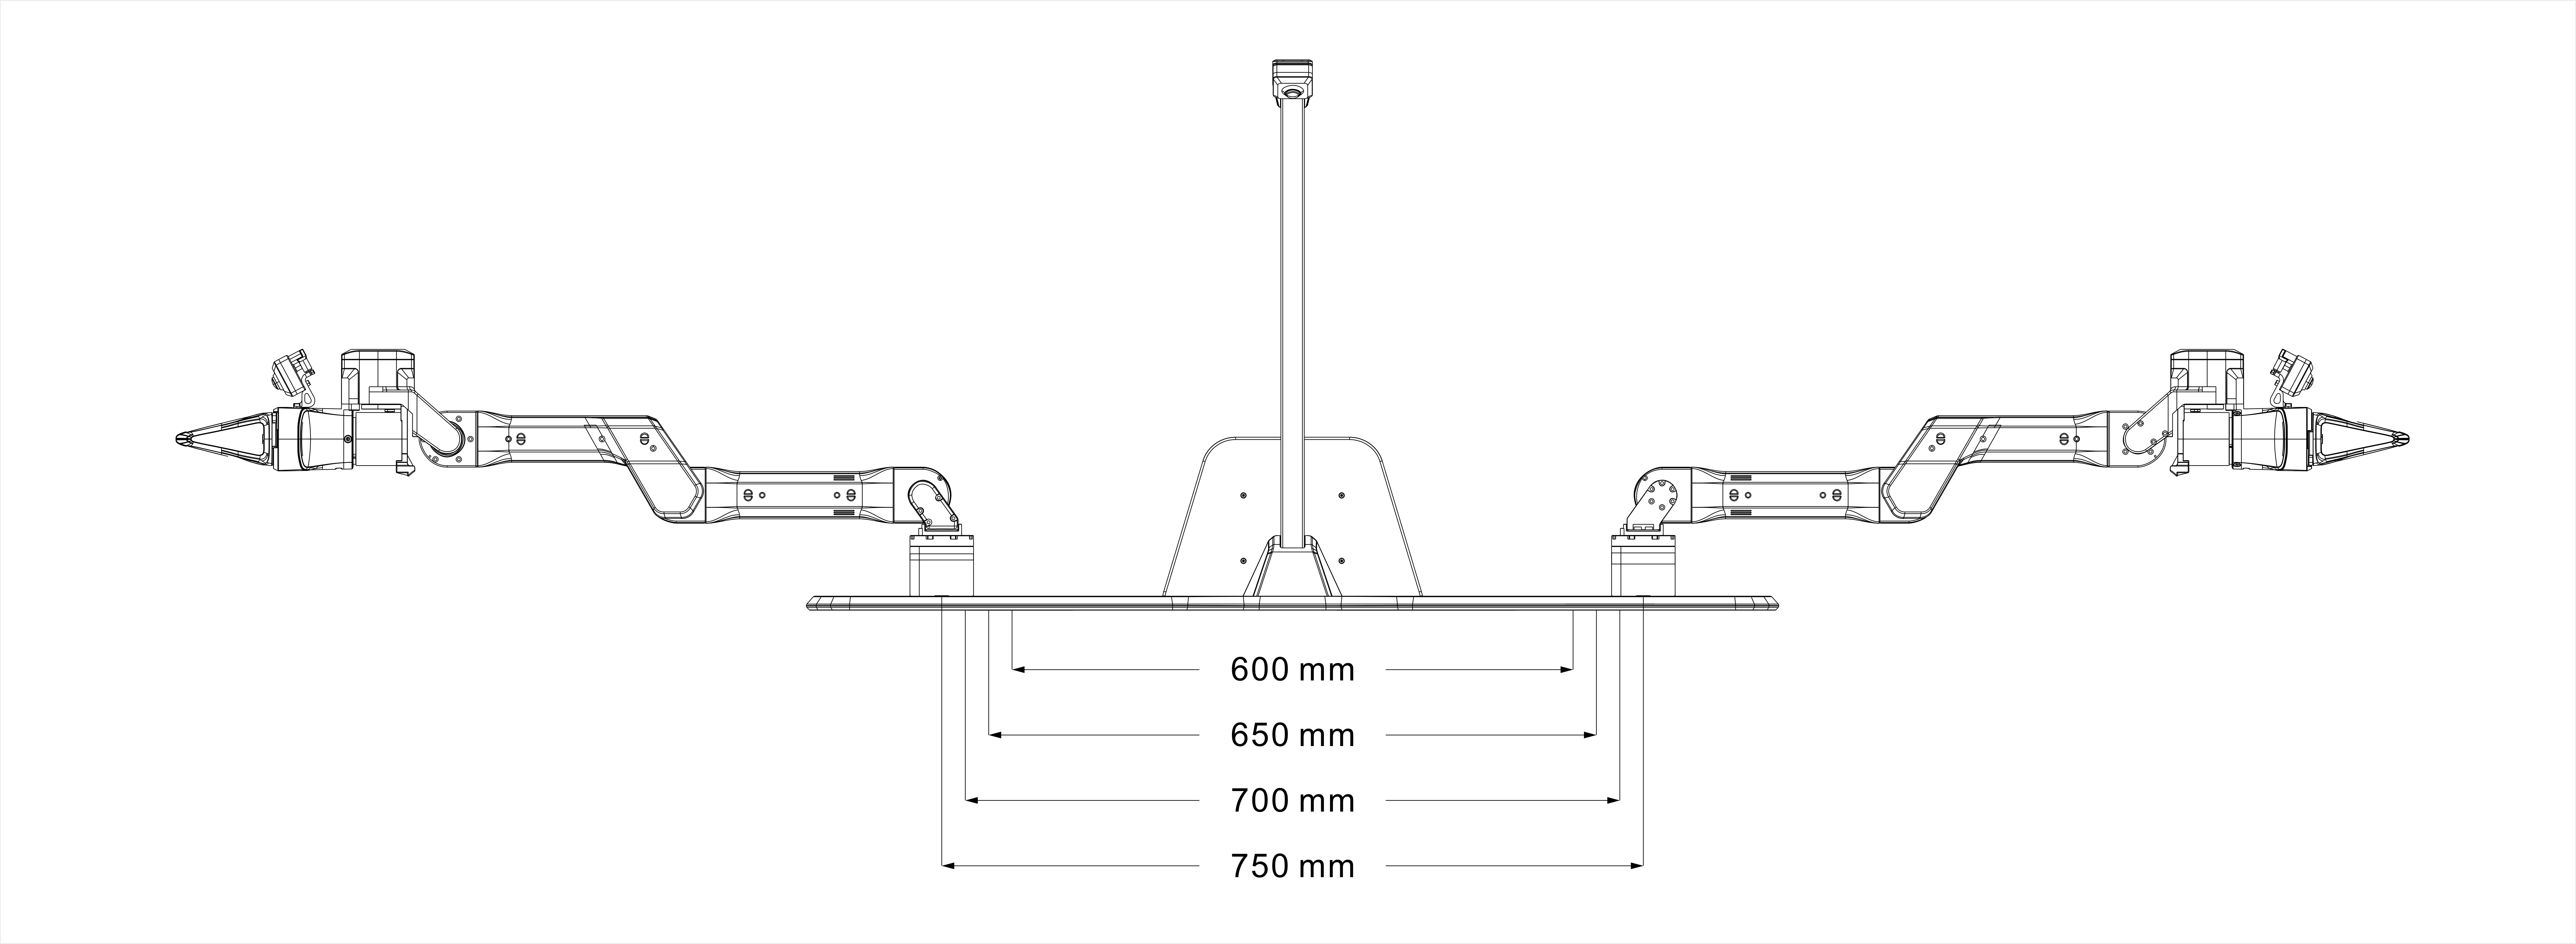
4. 产品尺寸
5. 技术规格
| 参数 | 关键指标 |
|---|---|
| 整机自由度 | 14 DOF |
| 单臂额定负载(不含末端执行器) | 3 kg(单臂) |
| 单臂峰值负载(不含末端执行器) | 5 kg(单臂) |
| 单臂重复定位精度 | ± 0.1 mm |
| 夹爪额定夹持力 | 150 N |
| 夹爪开合最大速度 | 108 mm/s |
| 夹爪最快全行程开合时间 | 0.4 s |
| 整机自重 | 18 kg |
| 包装后重量 | 纸箱:24 kg 航空箱:30 kg |
| 整机尺寸 | L1040 * W565 * H592 mm |
| 最大可达空间范围 | L2370 * W900 * H912 mm |
| 控制器 | RK3588 - CPU:4*Cortex-A76 + 4*Cortex-A55 - GPU:Mali-G610 MP4 - NPU:6 TOPS 算力 |
| 内存 | 8 GB LPDDR4X |
| 存储(支持最大 512 GB TF / microSD 卡扩展存储) | 64 GB eMMC |
| 通信接口 | CAN |
| 额定电压 | 24 V |
| 电流 | 30 A |
| 接口 | - 1000 Mbps RJ45*2
- HDMI 2.1 OUT*2 - USB3.0 Type-A*2(腕部相机接口) - USB3.0 Type-C*1(头部相机接口) - USB2.0 Type-A*2 - Micro SD*1 - WIFI 6E AX210 |
| 夹爪行程 | 0 ~ 100 mm |
5.1 A1Z 机械臂
A1Z 机械臂共有6个关节,最大旋转角度为240°,详情见 A1Z 用户手册。
| 关节 | 额定扭矩(Nm) | 峰值扭矩(Nm) | 额定速度(rpm) | 峰值速度(rpm) | 软件范围(°) | 硬件限位保护范围(°) |
|---|---|---|---|---|---|---|
| 关节1 | 20 | 50 | 54 | 60 | [-120°, 120°] | [-130°,130°] |
| 关节2 | 25 | 50 | 54 | 60 | [0°, 180°] | [0°,202°] |
| 关节3 | 20 | 50 | 54 | 60 | [-180°, 0°] | [-200.38°,0°] |
| 关节4 | 9 | 25 | 36 | 52 | [-85°, 85°] | [-91.88°,110.38°] |
| 关节5 | 3.5 | 7 | 100 | 150 | [-85°, 85°] | [-90°,90°] |
| 关节6 | 3.5 | 7 | 100 | 150 | [-115°, 115°] | [-120°,120°] |
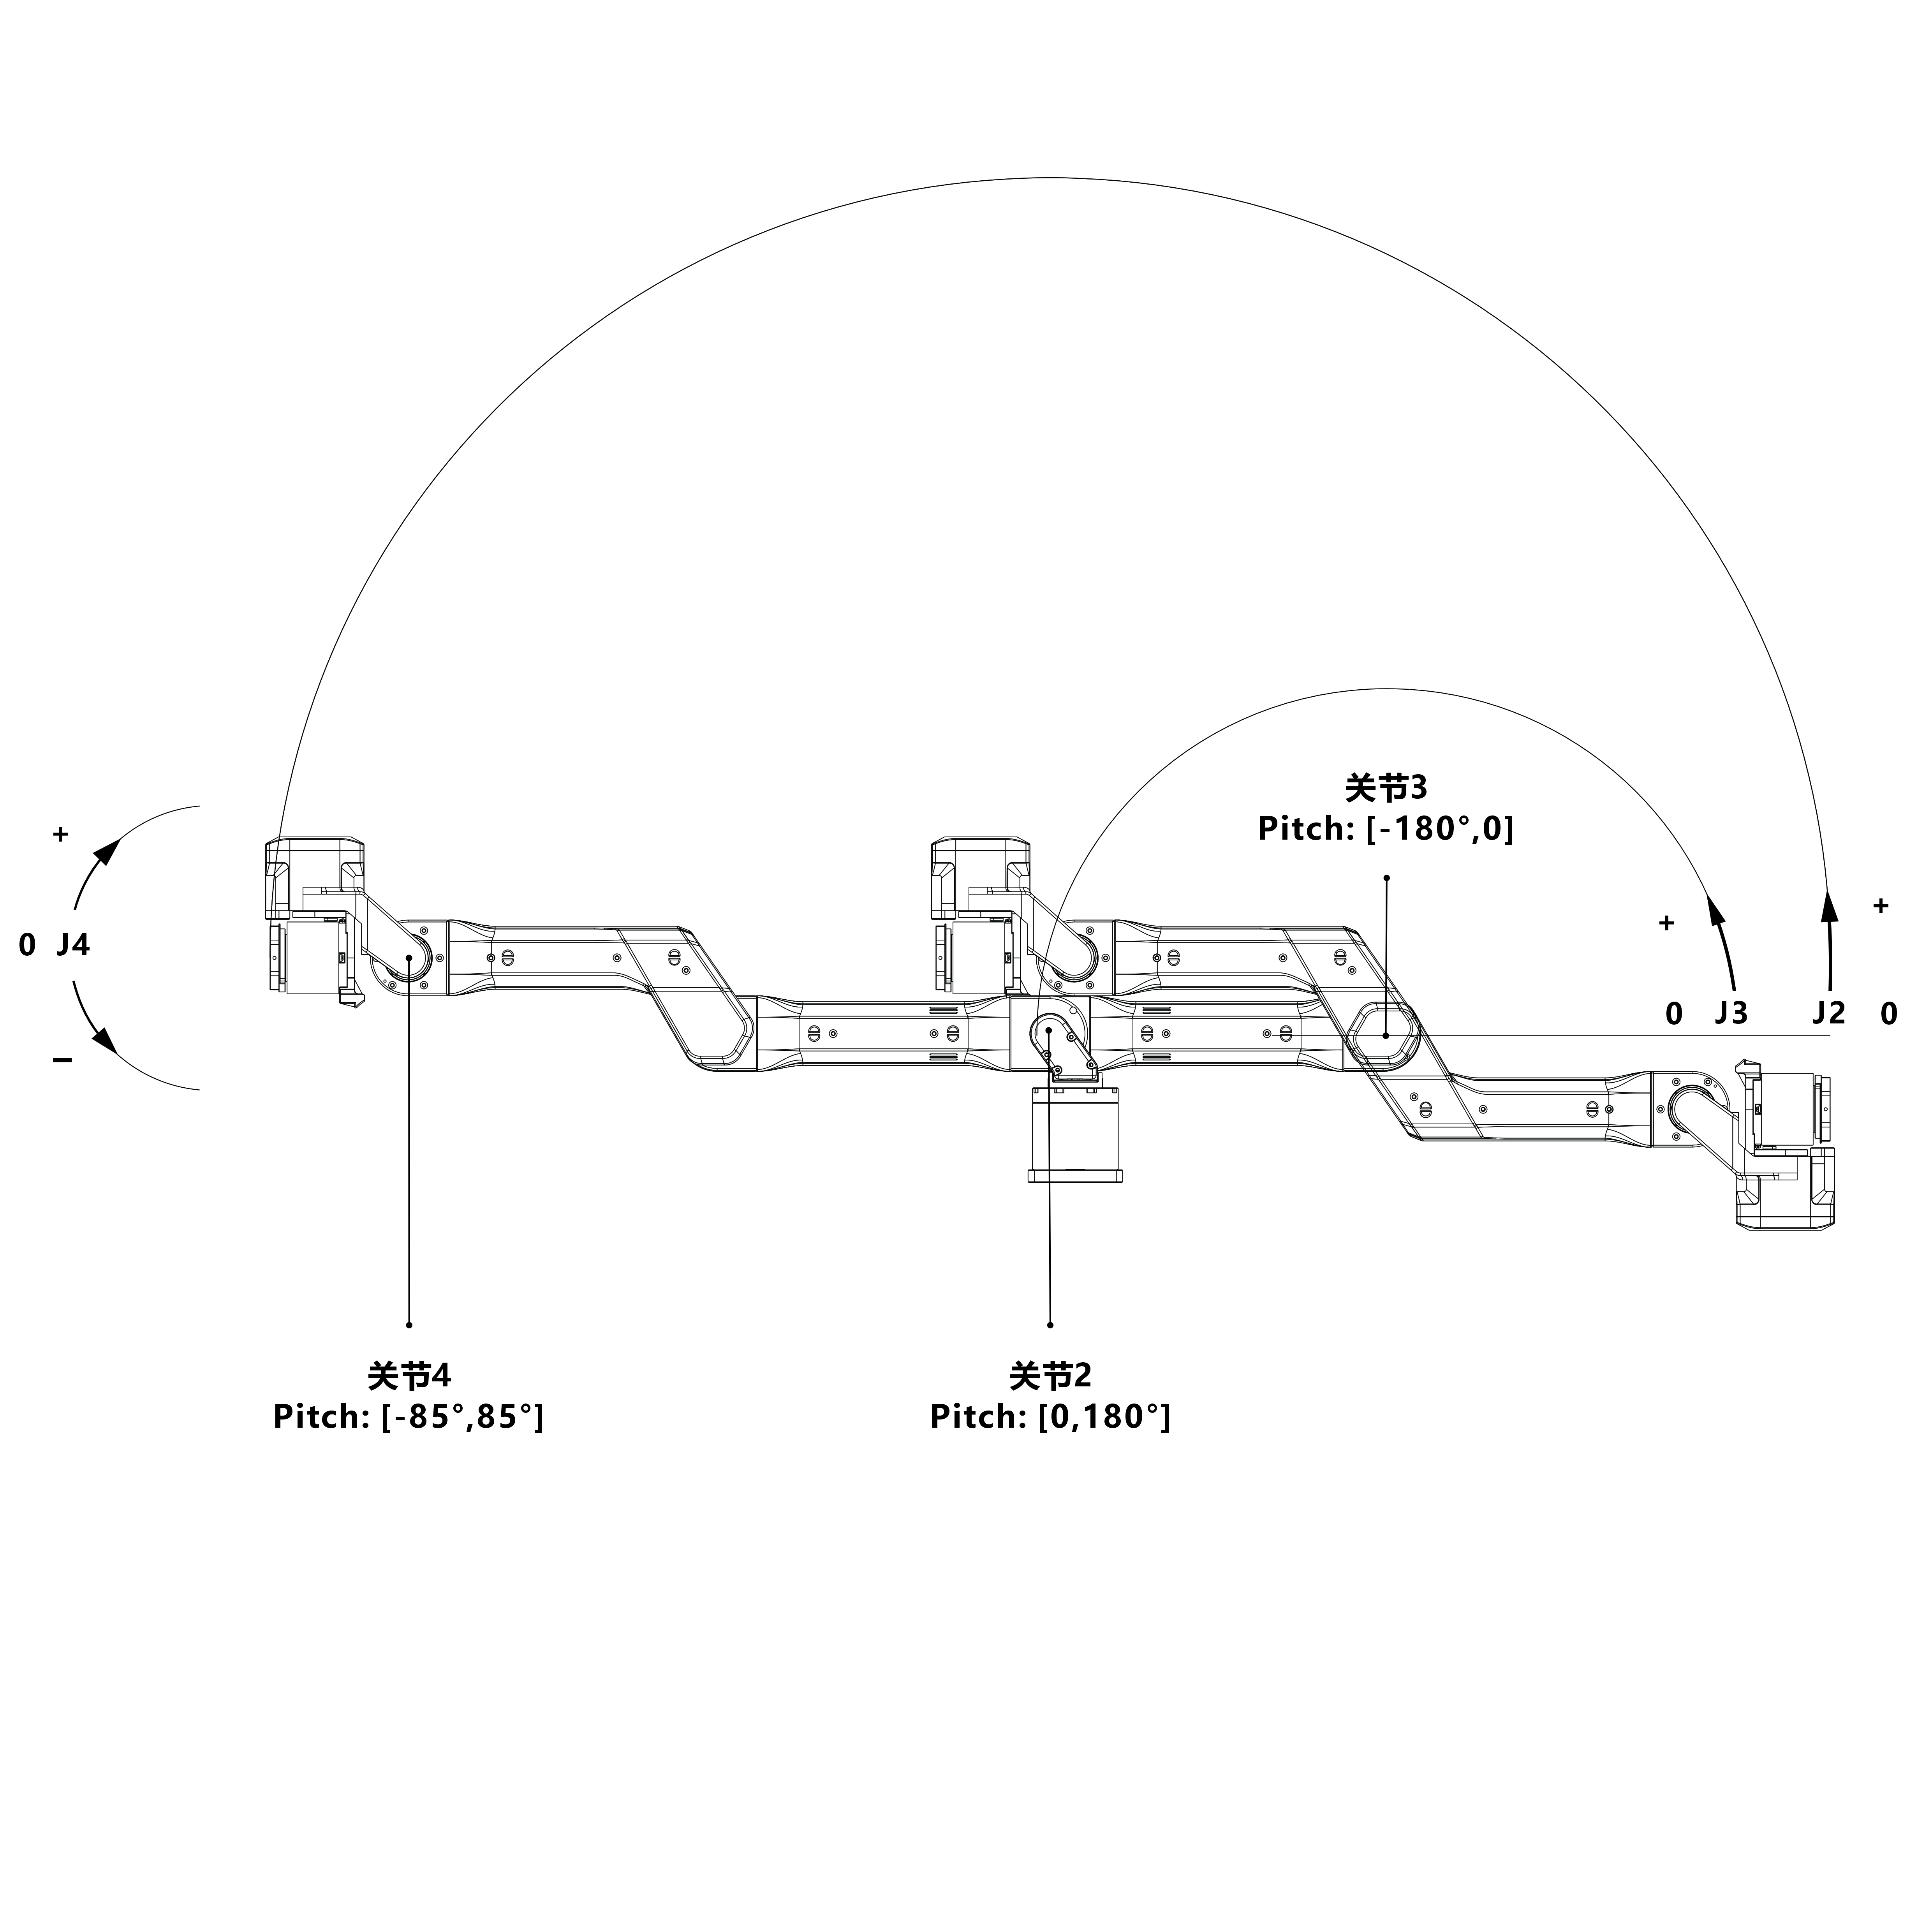
机械臂各关节的工作范围如下图所示:
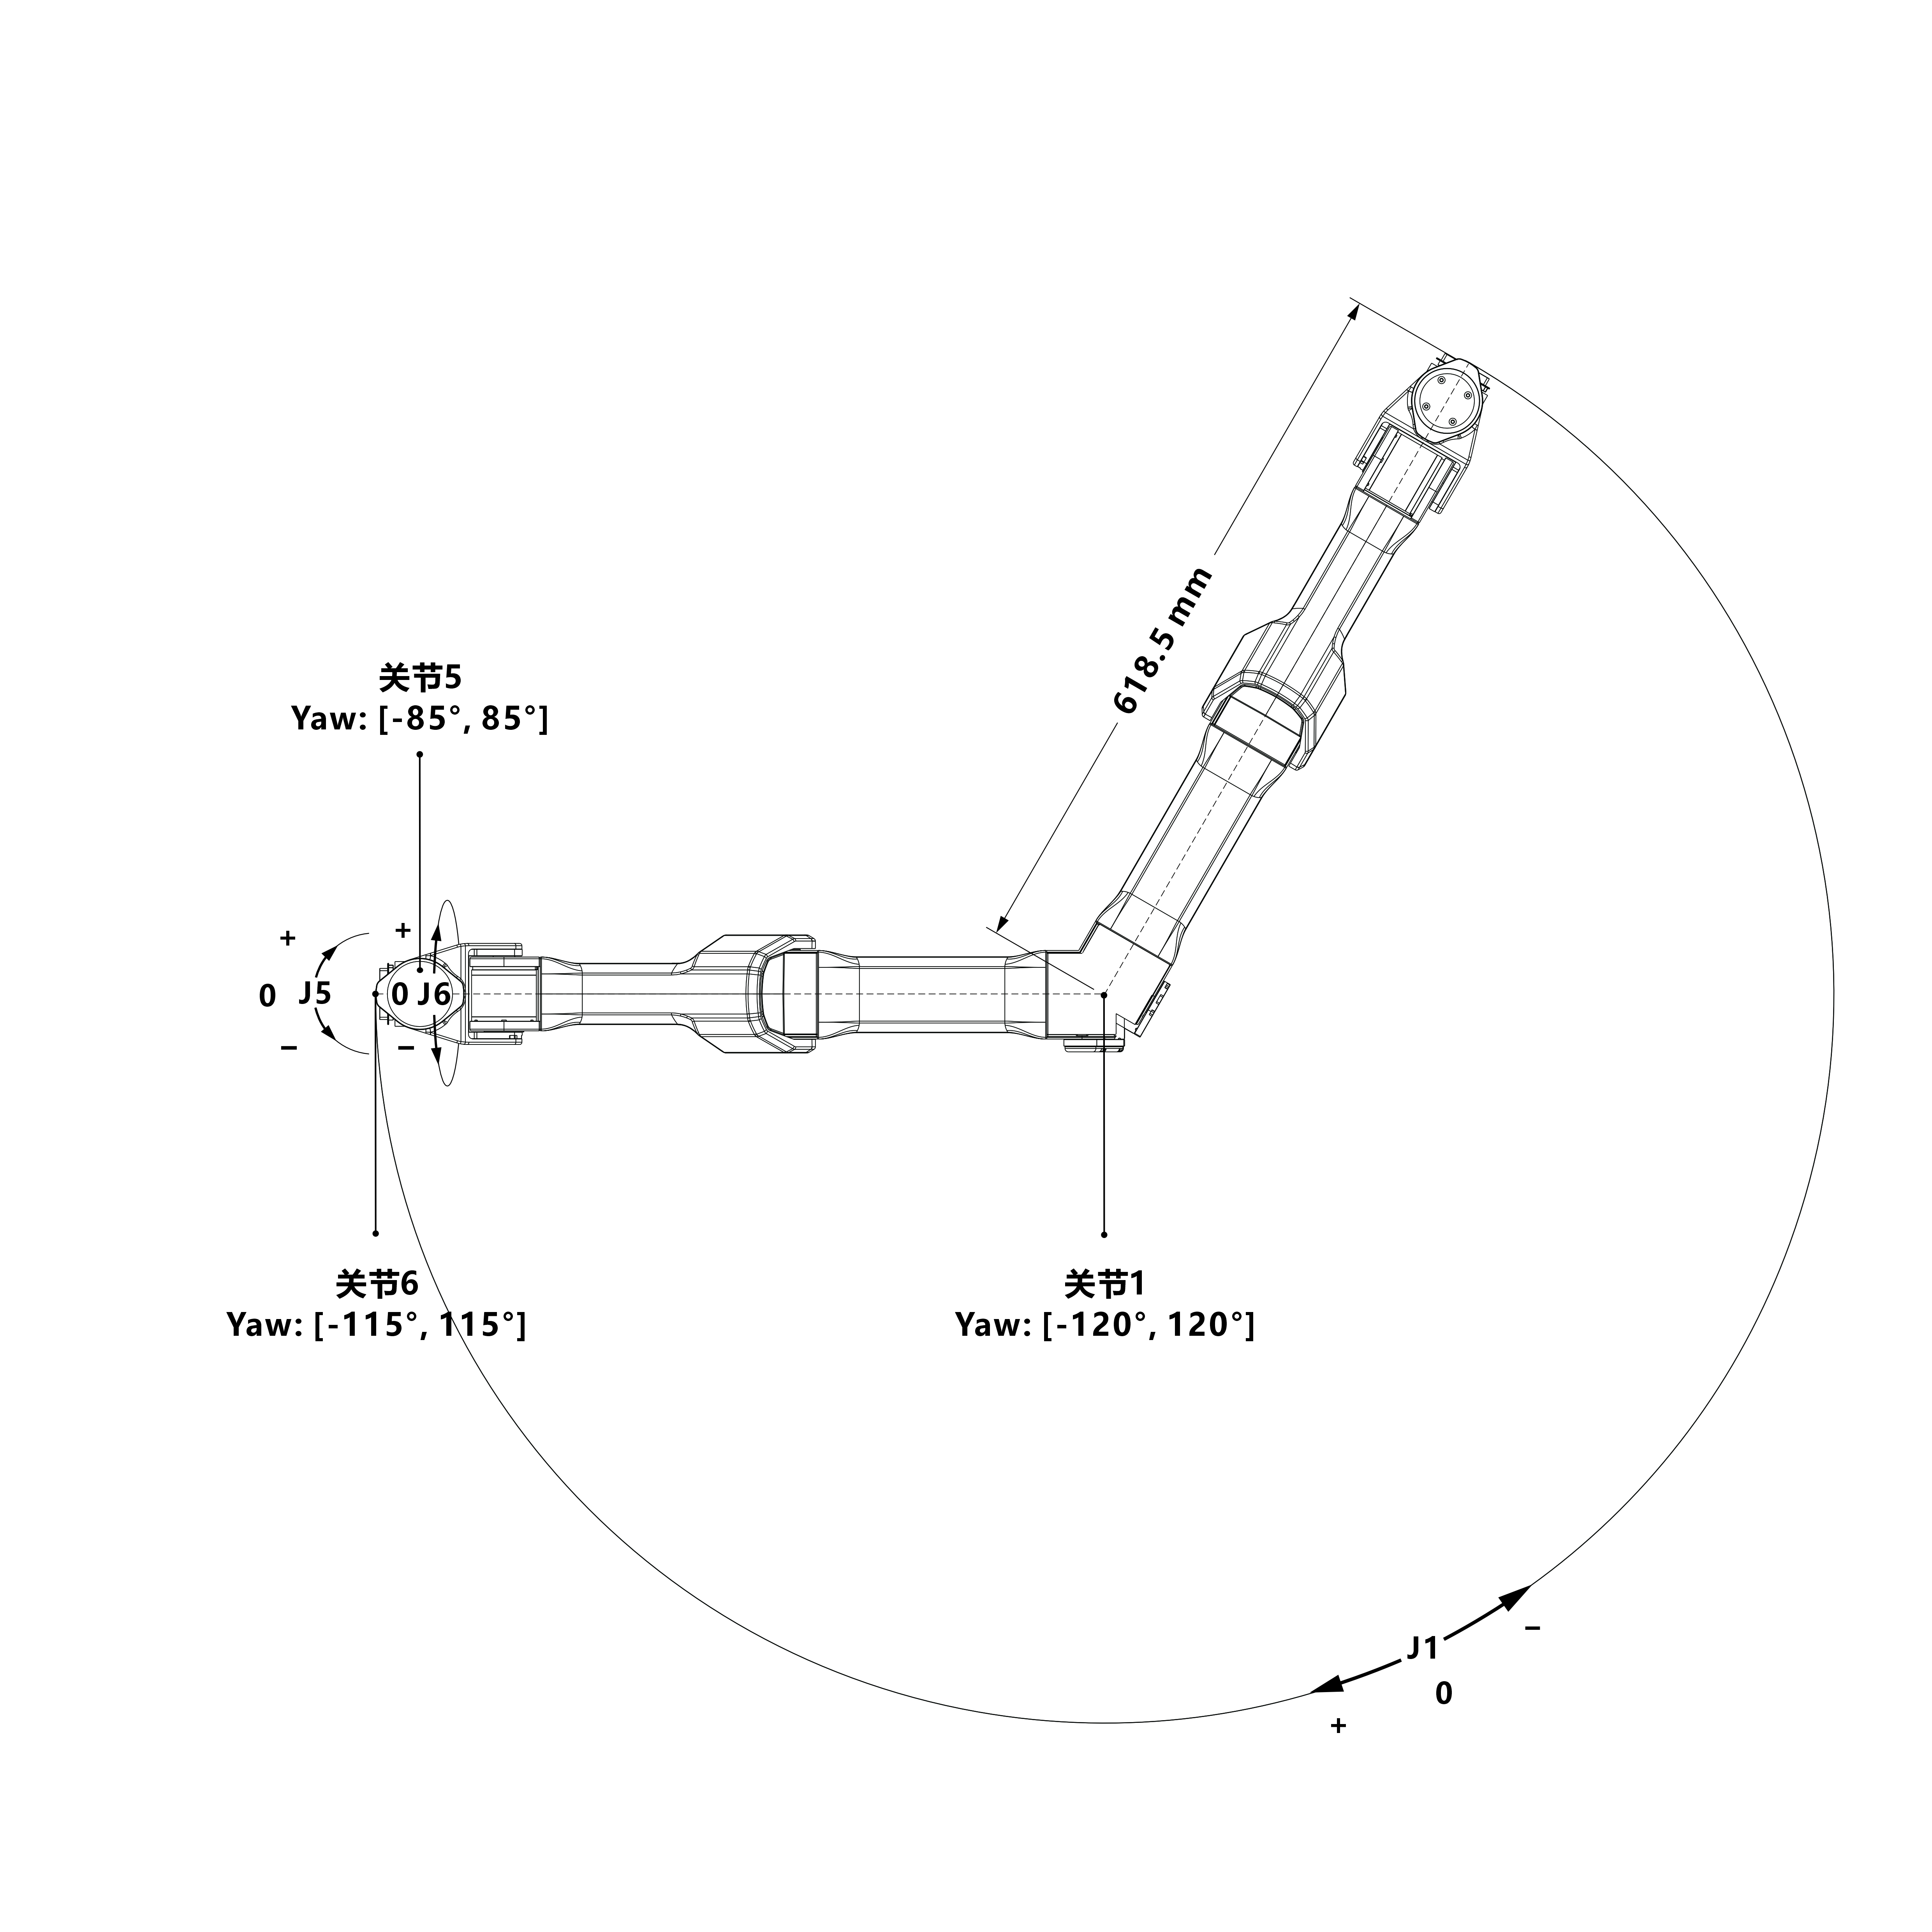
- 关节1在Yaw角方向的最大旋转角度为240度;旋转半径为618.5mm;
- 关节2、关节3在Pitch角正方向的最大旋转角度均为180度;
- 关节4在Pitch角方向的最大旋转角度为170度;
- 关节5在Yaw角方向的最大旋转角度为170度;
- 关节6在Roll角方向的最大旋转角度为230度。
5.2 Galaxea G1Z 夹爪
Galaxea G1Z 为自研平行夹爪,产品配备一个关节电机和两指夹具。
| 夹爪 | 参数 |
|---|---|
| 夹爪长度 | 190 mm |
| 夹爪深度 | 104 mm |
| 夹爪宽度 | 109 mm |
| 夹爪行程 | 0 ~ 100 mm |
| 夹爪最大夹持力 | 150 N |
| 开合最大速度 | 108 mm/s |
| 夹爪最快全行程开合时间 | 0.4 s |
6. 获取帮助
如果您在使用 LEMO 的过程中遇到任何问题,需要立即获取帮助,请发送邮件至support@galaxea-dynamics.com 与我们联系。我们的专业技术支持团队将竭诚为您提供帮助,解答您的疑问,并协助您解决各种技术难题。
LEMO 在操作不当的情况下可能带来安全隐患。
- 在您开始使用双臂平台之前,请务必详细阅读以上安全须知。
- 对于尚未熟悉本安全指南的人员,在靠近机器人时必须受到严格监督,并需被明确告知机器人操作可能存在的风险。
- 在使用本产品之前,请务必对周围环境进行全面检查,以排除任何潜在的安全威胁。